2026-11-04 10:37:47 西盟科技资讯
11月3日,CeMAT ASIA 2026 于上海新国际博览中心盛大启幕。因格智能携Messol具身智能装卸机器人、全新Pallsol系列产品亮相,围绕长期困扰行业的非标混箱装卸难题,集中展示其在具身智能、复杂场景感知决策与物流自动化落地方面的核心能力,全面呈现因格智能对装卸作业智能化升级的产品实力与技术深度。

01为混箱而生| Messol-S具身智能装卸机器人
长期以来,混箱装卸始终是物流自动化进程中的高难场景。不同尺寸箱体混杂、来料无序、错层堆放频发,对机器人的感知、决策与执行协同能力提出了极高要求。传统自动化装卸方案往往建立在标准箱型、规则垛型和稳定来料的前提上,一旦进入真实仓储现场,面对复杂多变的非标工况,便难以兼顾稳定性和效率。Messol-S具身智能装卸机器人正是为这类复杂混箱工况而生。

展会现场,因格智能搭建了集装箱输送模拟工位,机器人一经亮相便吸引许多客户驻足。参观者可近距离观看完整工作流:机器人自主识别货物状态,实时调整抓取策略,智能切换一拍一抓和一拍多抓模式。在复杂混箱条件下依然保持稳定、流畅、高效的作业表现,实现货物安全无损装卸。
这意味着,因格智能不再以“标准化来料”作为自动化成立的前提,而是推动自动化装卸真正迈入对复杂真实场景可适配、可执行、可持续运行的新阶段。过去长期难以规模化落地的非标混箱场景,正在被因格智能重新打开。


02为决策而生 | OmniPredict2.0装卸世界模型
Messol系列具身智能装卸机器人稳健流畅的自主作业,背后依托的是因格智能在底层智能决策上的关键突破——OmniPredict 2.0装卸世界模型。
区别于传统机器人“看见什么做什么”的刻板程序,OmniPredict2.0世界模型赋予机器人对物理场景的因果推演能力,可模拟不同抓取动作带来的环境变化,预判货堆滑移、失稳等潜在风险,动态生成最优抓取方案。
基于这一底层技术能力,Messol得以突破标准工况,面对混箱来料的随机排布,依然可以自主适配、连续作业,将具身智能的泛化能力,转化为混箱场景下可落地的生产力。

03 为空间而生| Pallsol系列产品全新登场
本次展会,因格智能重磅发布Pallsol-RF系列新品分段式叉轨自动装卸系统。

在仓储与物流场景中,月台空间往往是最紧俏、也最容易被忽视的环节:空间局促、作业受限,长期制约着月台作业的效率和承载力。分段式叉轨正是面向这类紧凑工况量身打造,以极限增效为设计原点,充分释放月台空间潜力、拓宽月台作业的承载边界,为紧凑型仓储月台提供一套高效、可靠的自动化方案。

04 为行业而生 | 共探物流数智化新方向
展会首日,因格智能受邀登上“2026 第七届中国 (国际) 智慧物流创新发展论坛”,发表《破局与重构:AI赋能下的自动装卸系统如何定义下一代智慧物流》的主题分享。本次论坛以 “数智赋能 ‘十五五’物流新技术” 为核心方向,团队围绕混箱装卸这一共性行业痛点,结合 Messol具身智能装卸机器人的研发沉淀与项目实践,剖析具身智能破解非标物流工况的技术逻辑,分享复杂场景自动化落地的实践经验,与到场行业嘉宾共同研判装卸数智化的演进方向。


此外,因格智能N3-A2展台的人气也持续走高。众多行业客户与生态伙伴驻足观摩Messol-S具身智能装卸机器人的实景演示,并围绕混箱装卸痛点、具身智能落地路径、月台自动化改造等话题,与现场技术团队展开了深入交流。
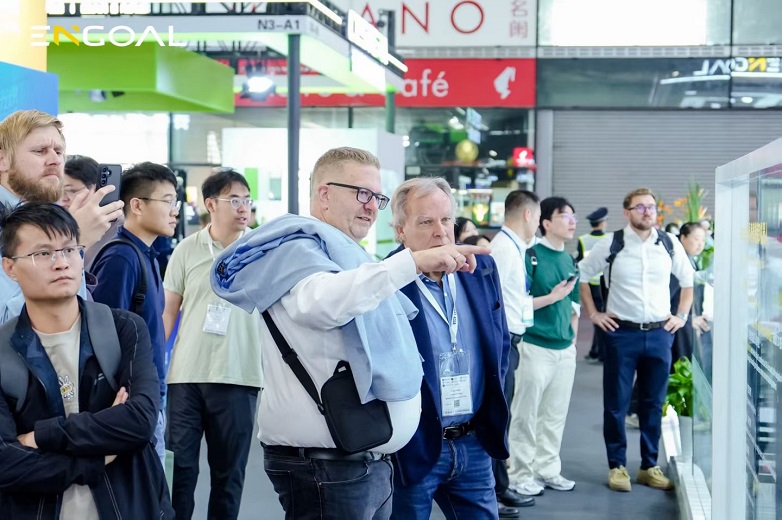
CeMAT展会为期四天(11月3日—11月6日),实景演示与技术交流仍在继续。欢迎行业同仁莅临上海新国际博览中心N3馆A2展位,近距离感受因格智能在具身智能与物流自动化融合方向上的前沿探索与落地成果,共同探讨混箱装卸的更多可能!