2026-09-19 09:25:19 西盟科技资讯
近日,元戎启行参加全球计算机视觉与机器学习领域顶级学术会议 ECCV 2026,并参与联合组织“Safe and Defensive Autonomous Driving(SDAD,安全与防御性自动驾驶)”Workshop专题研讨会,由元戎启行 CTO 曹通易与中国香港科技大学副教授、元戎启行客座教授陈启峰等参与联合组织。这是在本届 ECCV 自动驾驶类别的专题研讨会中,唯一有中国自动驾驶科技公司核心技术负责人参与组织的研讨会。
与往年以学术成果参与 ECCV 不同的是,今年元戎启行进一步以研讨会联合组织者的身份,深度参与 ECCV 学术议程、议题设置和现场讨论,也意味着元戎正从前沿技术的参与者,进一步走向前沿学术议题的共建者,将来自中国大规模量产自动驾驶的 AI 安全实践与方法论带入国际前沿讨论。
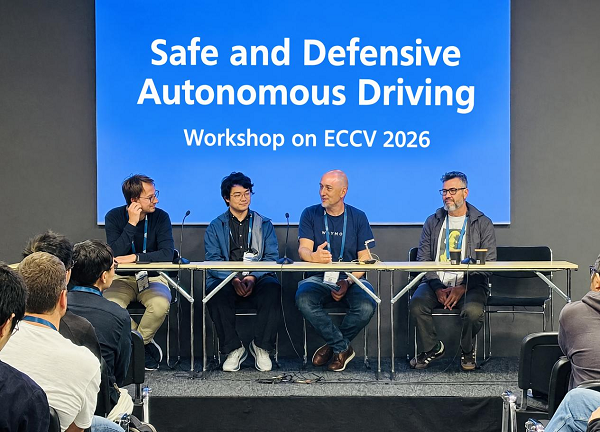
活动现场,元戎启行与来自Waymo、通用汽车的技术负责人及全球顶尖高校学者,围绕自动驾驶安全、世界模型与闭环学习等前沿方向展开深入交流。
此次研讨会汇集了多位长期活跃在自动驾驶与物理AI研究一线的代表性研究者:
•Waymo研发负责人Dragomir Anguelov,负责领导AI Foundations团队,长期深耕自动驾驶、计算机视觉与机器学习等方向。
•通用汽车自动驾驶Foundational AI Research Group负责人Dan Levi,主要从事计算机视觉、机器学习以及面向自动驾驶的持续学习研究。
•元戎启行首席科学家阮翀,曾任DeepSeek研发负责人、多模态技术核心研究员,长期从事大模型推理、多模态学习等方向研究。
•图宾根大学计算机科学教授Andreas Geiger,领导Autonomous Vision Group,是计算机视觉与自动驾驶领域的代表性学者之一,长期研究三维视觉、机器学习、机器人与自动驾驶。
•NVIDIA 资深研究科学家李柏依,长期研究多模态视觉与语言理解,并将相关研究延伸至自动驾驶、机器人与大模型交互规划等方向。
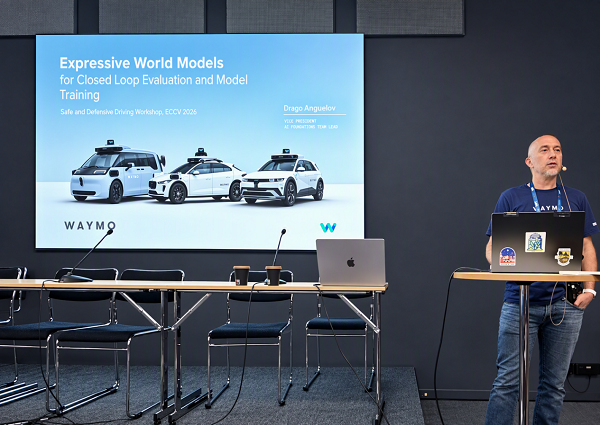
其中,Waymo研发负责人Dragomir Anguelov在现场提出,随着自动驾驶不断扩大规模,“昨天的长尾场景会成为今天的常规场景,而新的长尾还会继续出现”。在他看来,每提升一个数量级的安全水平,都可能意味着技术栈和工具体系需要进一步演进。为此,Waymo正在将World Model与Closed-loop Simulation作为安全验证和模型训练的重要基础,通过大规模模拟现实中难以重复采集、甚至从未出现过的复杂场景,让自动驾驶系统持续测试、学习和验证。
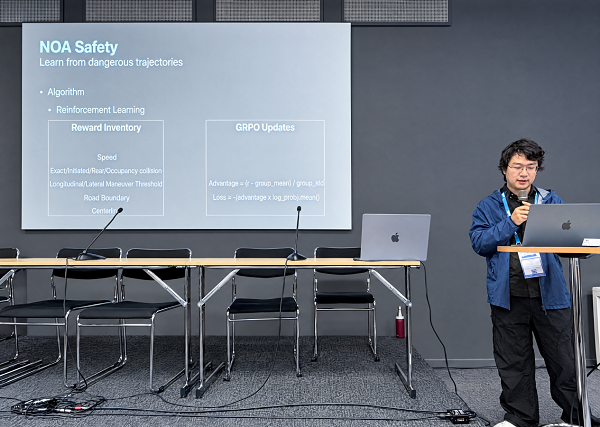
元戎启行首席科学家阮翀则从大规模量产实践出发,系统介绍了公司围绕NOA、NOA Safety和Active Safety构建的三层AI安全体系。其核心逻辑是将安全能力不断前移:NOA首先直接规划安全轨迹,NOA Safety在潜在风险形成时提前介入,Active Safety则通过AEB、AES等能力完成极端场景下的最后兜底。
从现场分享来看,来自全球头部自动驾驶企业的核心技术研究者与顶尖高校学者,虽然从不同的技术方向切入,却正在走向一个越来越清晰的共同命题:当AI从数字世界进入物理世界,竞争已经不只是让模型拥有更强的能力,更重要的是让它能够面对真实世界不断出现的新场景和不确定性,并持续做出可靠、安全的行动。
对于元戎启行而言,此次ECCV之行不止于一次前沿技术交流。更重要的是,元戎正在把中国复杂道路和大规模量产中形成的真实经验,转化为可以进入全球前沿讨论的技术方法与研究命题。
随着自动驾驶技术进入更大规模的量产应用,中国企业也开始从技术成果的贡献者,进一步走向前沿议程设置的定义者,为全球自动驾驶与物理AI前沿研究提供宝贵的实践样本。